
外滩大会聚焦具身智能:数据量与机器人智能化的深度探讨
2026-09-20 10:27:33未知 作者:徽声在线
徽声在线记者 | 徐美慧
徽声在线编辑 | 文姝琪
“具身智能领域如今热闹非凡,有人在售卖数据,有人在兜售硬件,还有人专注于训练模型……形形色色的人纷纷投身其中。”
在今年外滩大会期间,破壳机器人创始人、清华大学交叉信息研究院助理教授许华哲在接受徽声在线等媒体采访时指出,若要探寻具身智能的核心本质,“归根结底还是泛化二字”。
与去年相比,今年外滩大会现场,机器人的应用场景愈发丰富多样。9月9日至12日,2026 Inclusion·外滩大会在上海盛大举行。这场规模达1.5万平方米的主题科技展吸引了300余家企业踊跃参展,其中40多家具身智能厂商集中亮相,成为展会的一大亮点。
在科技展区内,机器人大显身手,集中展示了取药、工业装配、洗衣折叠等一系列复杂任务。更令人惊喜的是,一些应用已不再局限于展台,而是成功走进了真实的经营场景,为实际生产生活带来了便利。
探秘2026 Inclusion·外滩大会:机器人不仅能翩翩起舞,还能承担如此多的繁重工作?
然而,我们需清醒地认识到,机器人能在单一展台顺利完成一项任务,与能否在不同场景中运用同一套模型完成一系列任务,有着本质的区别。许华哲预计,今年我们将有望批量见证真正意义上的泛化,即同一个模型能够在不同地方出色地完成一系列任务。“在过去三年里,这样的场景从未出现过。”
但要实现这一目标,行业目前仍面临诸多难题,尚未找到统一的解决方案。例如,究竟需要多少数据才能满足需求?仿真数据和真机数据各自能解决哪些问题?以及那些已经能够完成演示(Demo)的机器人,距离实现长期稳定工作还有多长的路要走?
数据量越大,机器人就越聪慧吗?
数据之所以成为行业关注的焦点,与今年机器人本体的迅速放量密切相关。
Smart Analytics Global(SAG)的最新数据显示,今年上半年全球人形机器人出货量约达1.91万台,同比增长高达272%,而去年同期仅为5100台。值得一提的是,中国厂商在该领域的占比超过了97%。其中,工业和商业应用在出货量中的比例已经超过70%,显示出机器人在这两大领域的广阔市场前景。
然而,SAG同时指出,机器人硬件的放量速度已经远远超过了技术成熟度。真实世界数据、模型能力、可靠性、操作精度、安全以及成本等诸多因素,仍在制约着机器人更大规模的部署和应用。
随着机器人销售量的不断增加,对数据的需求也日益旺盛。过去一年,几十万小时、百万小时的数据量开始频繁出现在具身智能公司的数据集和模型发布中,成为衡量其技术实力的重要指标之一。
许华哲认为,数据量这一指标在当前被过度高估了。他在接受徽声在线等媒体采访时表示,虽然百万小时数据比十万小时多了一个数量级,从数字上看很容易进行比较,但目前并没有确凿的证据表明数据量越大,模型效果就一定越好。
按照当前市场价格估算,一小时数据的采集成本可能高达数百元,那么一百万小时的数据投入可能达到数亿元之巨。如果这些数据最终无法有效用于模型训练,那么付出的代价将是巨大的。
许华哲并非反对扩大数据规模,而是强调不能盲目地先追求数据量的增加,而忽视数据的质量和实用性。他认为应该采取“边扩边找,边找边扩”的策略,先确认哪些数据对模型训练是有效的,然后再根据需求继续扩大数据规模。
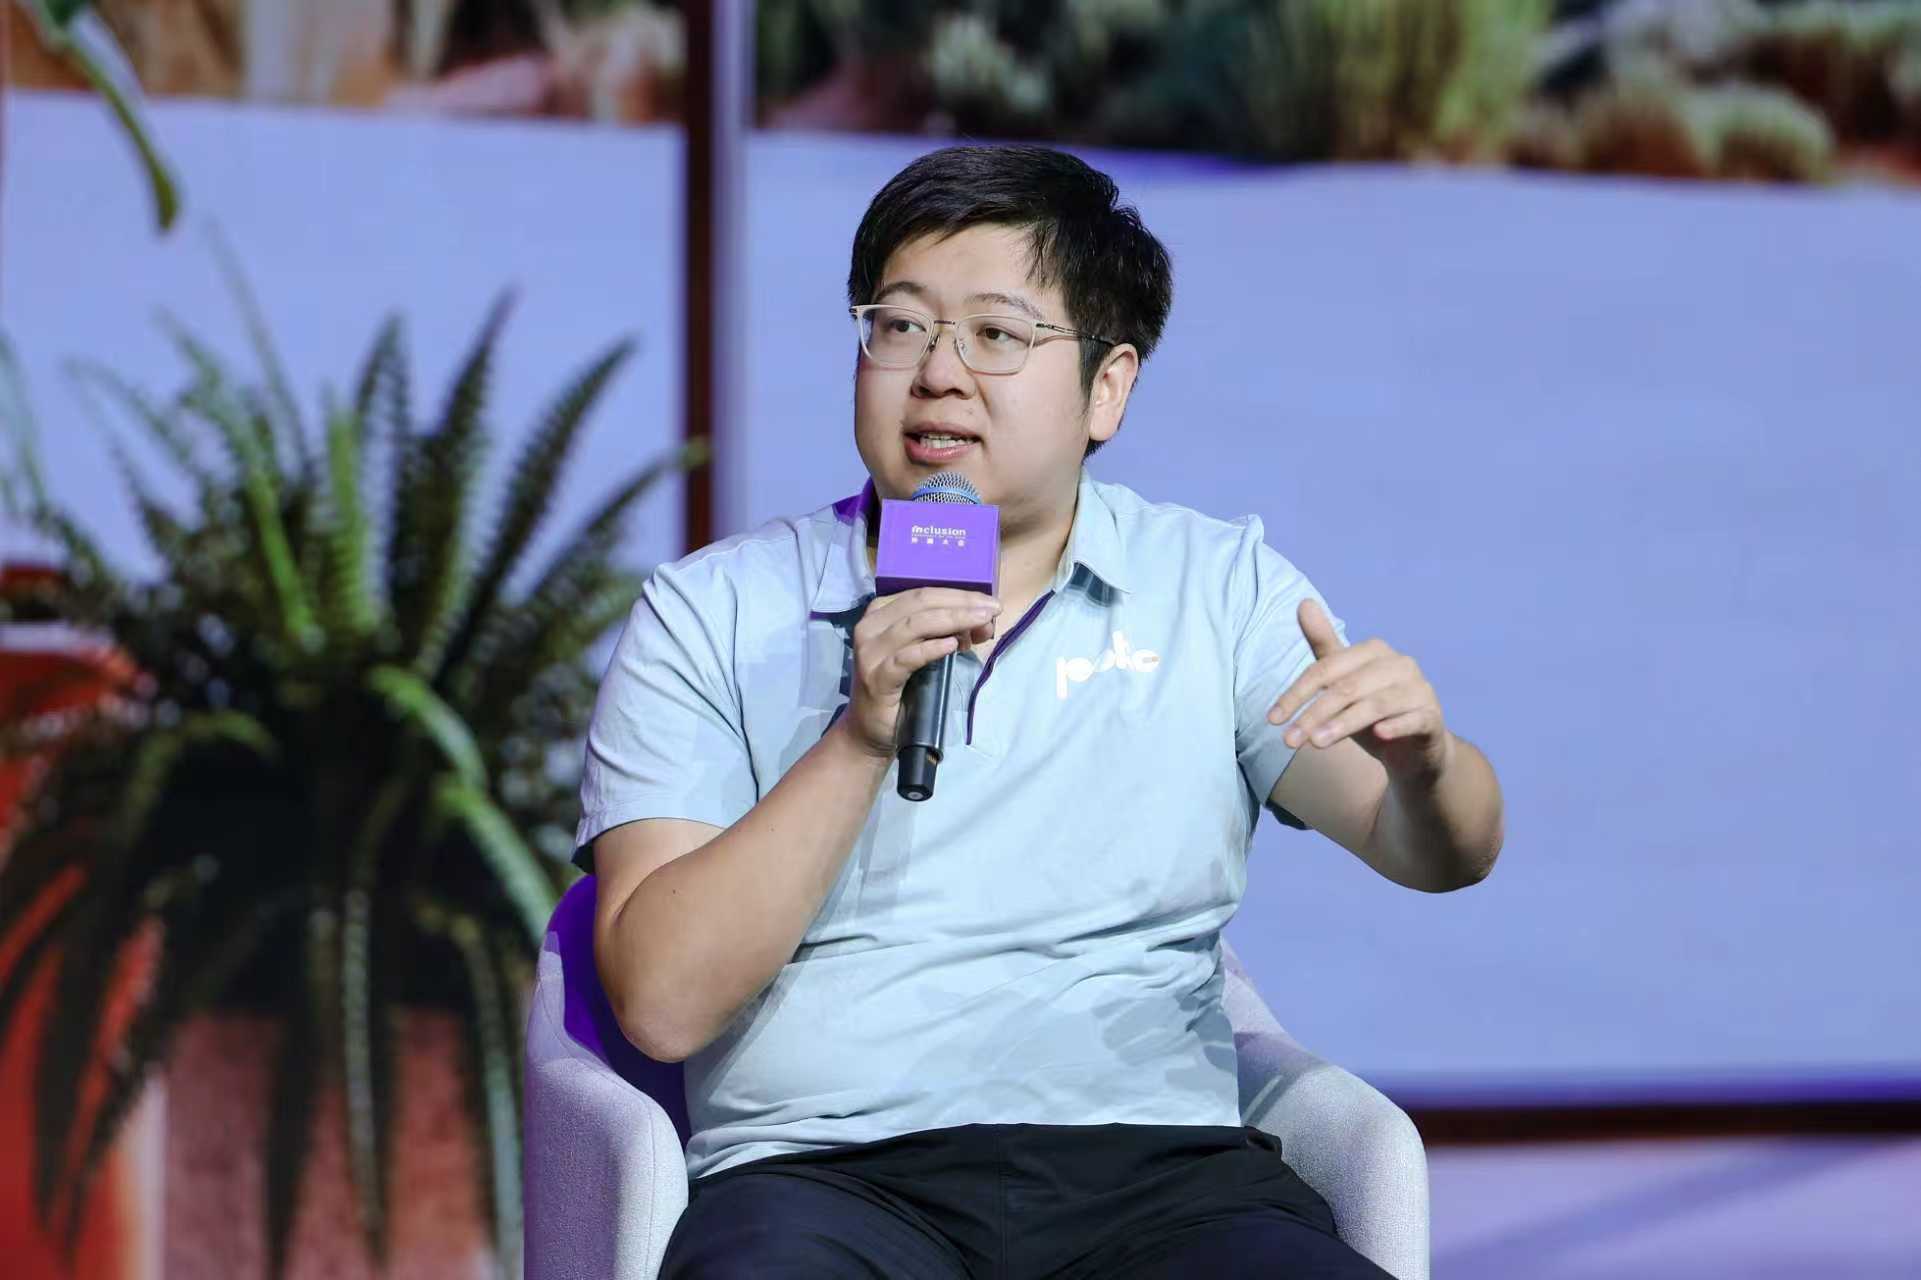
许华哲。图片来源:外滩大会官方
对此,苏度科技联合创始人、CEO韩铮有着不同的判断。他认为具身智能需要的是结构化、多样且高质量的数据,仿真数据与真机数据并非只能二选一,而是可以相互补充、共同发挥作用。
不同任务对数据的需求也各不相同。韩铮举例称,部分抓取技能可以主要依靠仿真训练,然后再将训练好的模型迁移到真机上进行应用。但对于电池组装这类有明确工序和规则的任务,或者折叠布料等柔性物体操作任务,仍然需要真实世界中的演示数据来提供精准指引,以确保操作的准确性和稳定性。
蚂蚁灵波科技首席科学家沈宇军在9月10日主论坛圆桌上提出了另一个值得深入思考的问题。过去,行业更多地讨论如何将仿真训练结果迁移到现实世界(Sim - to - Real),但真正困难的或许是如何将现实世界中的数据规模化地搬进仿真系统(Real - to - Sim)。也就是说,现实传感器中的噪声、误差以及触觉信号差异等问题,能否得到有效解决并实现规模化应用。
他以触觉为例进行说明,真实传感器在频率、幅值和一致性等方面存在变化,这些变化并不容易完整地复刻到仿真系统中,从而影响了仿真训练的效果和准确性。
但真实数据也并非采集回来就能直接使用。香港大学计算与数据科学学院副院长罗平在接受媒体采访时提到,他们曾尝试直接采集真实药剂师工作的数据,虽然任务足够真实,但由于人工作业时的运动并非以数据采集为目标,导致采集回来的数据质量差到离谱,无法直接用于模型训练。
极佳视界联合创始人兼首席科学家朱政也表示,此前在与地方合作的一些数据采集项目中,由于采集过程缺乏模型公司的直接控制,大约90%的数据被浪费,无法得到有效利用。
真机数据采集困难重重,而仿真又无法完全覆盖现实中的所有细节,因此世界模型成为另一条被频繁讨论的技术路线。一个直接而关键的问题是,机器人能否在动手执行任务之前先预测动作的后果,从而提前做好应对准备,提高任务的执行效率和成功率。
在外滩大会世界模型论坛上,忆生科技联合创始人兼CTO、香港大学计算与数据科学学院助理教授杨言超将世界模型需要具备的能力概括为三个方面:一是理解和预测未来,能够根据当前信息对未来的情况进行准确预测;二是从数据中提取结构并形成记忆,以便在后续任务中能够快速调用相关知识;三是依靠记忆持续学习,不断提升自身的能力和性能。
他认为,当现实试错成本高昂、训练数据难以获得时,让模型先预测动作后果具有更大的价值,可以帮助机器人避免不必要的错误和损失。但如果任务简单、试错成本很低,那么并不一定每次都需要调用世界模型,可以根据实际情况进行灵活选择。
图片来源:外滩大会官方
在世界模型之外,通用大模型也开始展现出控制机器人的潜力。9月3日,OpenAI发布GPT - 6 Astra,并开始向部分机构开放。随后,社交媒体上出现了Astra直接控制机械臂完成任务的视频,引发了行业的广泛关注和热议。
如果通用大模型已经能够控制机器人,那么具身智能公司是否会遭遇“降维打击”,面临巨大的竞争压力?
许华哲的团队也在Astra开放后进行了测试。他的评价是,Astra在语义和空间能力上已经表现出色,能够识别桌面物体、抓起筷子,甚至将筷子插进杯子。但一旦进入叠衣服、复杂接触等任务场景,其表现明显下降。“这也是具身机器人公司最后的阵地,即如何理解物理变化,实现更精准的操作和控制。”
按照许华哲的判断,这两类模型未来更有可能相互配合,而不是由一方直接取代另一方。通用大模型可以充分发挥其在语义理解、推理和任务拆解方面的优势,而具身模型则继续专注于解决连续控制和复杂物理交互问题,然后将两部分有机接成一套完整系统,实现更高效、更智能的机器人控制。
从演示到商业化应用,差的不仅仅是一个更大的模型
当机器人走进真实产线,面临的要求比在展台上进行演示要严格得多。
韩铮在主论坛上提到,对于大量工业任务而言,商业化的前提首先是高成功率。少数任务可以接受80%左右的成功率,或者允许机器人进行二次纠错,但更多任务要求机器人第一次执行就接近100%的成功率。同时,又不能每进入一个新工位,就重新采集大量数据,对模型进行重新“过拟合”训练,这样会增加成本和时间,降低生产效率。
然而,算法并非是影响机器人在产线应用的唯一因素。一旦机器人真正进入产线,很快还会碰到元器件和整机一致性的问题。
韩铮在接受徽声在线等媒体采访时表示,当前具身智能使用的一些基础元器件,还没有经过上万小时连续运行的充分检验,其可靠性和稳定性存在一定隐患。即便两台机器人使用相同的硬件,末端仍可能出现细微偏差,这就需要算法进行适配和调整,以确保机器人的操作精度和一致性。
韩铮。图片来源:外滩大会官方
换句话说,对于工业客户而言,模型在实验室里证明“能做”只是第一步,元器件一致性、长期运行可靠性以及后续服务等方面都要经受产线的严格检验。只有在这几个方面都表现出色,才能赢得客户的信任和认可。
沈宇军也提醒,行业讨论中常常将机器人能否落地归结为模型能力,但实际上客户考虑的是整套系统的综合性能和成本效益。他认为,具身智能首先是一套复杂的系统工程,客户最终考虑的是究竟需要完整人形机器人还是一套双臂,硬件成本是多少,传感器是否稳定可靠,部署维护成本能否接受等因素,而模型只是其中的一个重要环节。
自变量机器人公司创始人兼首席执行官王潜在主论坛圆桌上表示,“客户能够可持续地付钱,并且这个付钱越来越多”,才是判断机器人产品是否成功的最终标准。只有满足客户的实际需求,为客户创造价值,才能实现商业上的可持续发展。
在他看来,这一代机器人不能只是用新的技术重新做一遍传统自动化,而要解决过去自动化设备难以解决的任务,并且在真实场景中跑出可以接受的投资回报率(ROI),这样才能在市场竞争中立于不败之地。
而对于想做通用机器人的公司来说,成功率这道门槛会更高。因为通用机器人需要应对各种不同的任务场景,对模型的泛化能力和稳定性要求极高。
许华哲举例称,一个语言模型以50%的成功率回答问题,用户还可以通过继续追问来获取更准确的信息;但机器人如果只有50%的成功率,就意味着它有相当高的概率把杯子摔碎,造成实际损失。固定场景可以通过后训练不断提高成功率,但真正困难的是,一个面对大量未知任务的模型,能不能把成功率从50%、60%、70%继续往上推,直到达到实际使用所需要的水平。
在他看来,针对固定场景进行后训练,可以较快形成收入,但这只是暂时的。这一代具身智能真正想解决的问题,是基础模型本身能否逐渐拥有通用能力,能够应对各种不同的任务场景,实现真正的智能化和自主化。
与此同时,宇树上市后的股价波动,也让市场重新审视机器人公司的估值问题。8月19日,宇树上市首日股价一度冲至1100元,市值达到4449亿元,引发了市场的广泛关注和热议。然而,此后股价大跌并持续回落,截至9月10日已跌破500元,较上市首日高点回撤约55%,市值缩水超过2400亿元。
谈到宇树上市后的市场表现,韩铮没有直接评价其股价高低,而是将问题落到了市场对机器人公司的预期上。他向徽声在线等媒体表示,“第一家上市的公司毕竟承载了大家对整个行业所有的希望”,但各家公司擅长的领域不同,一些公司更擅长运动和本体控制,一些公司则更多聚焦物体操作。因此,不能简单地以一家公司的表现来评判整个行业。
韩铮认为,公众容易把整个行业对机器人的期待集中到第一家上市公司身上,因此早期难免出现一定的“心理预差”。但随着市场对各家公司擅长的领域,包括市场的判断有更多的了解,他认为市场会逐渐回归到一个合理的区间和价格,行业也将更加健康、稳定地发展。
而比一家公司的股价更直接的问题是,眼下的具身智能行业究竟有没有泡沫。
“机会多的地方,泡沫一定大。”许华哲表示,大量资金和人才涌入具身智能行业后,市场预期往往会跑在行业实际能力前面,两者之间的差距就形成了现在所说的泡沫。
不过他认为,资金进入行业后还需要经过研发和技术迭代逐步消化,这是一个长期的过程。“并不是投进去立刻就能变钱。”因此,他并不否认目前行业存在一定程度的泡沫,但判断未来两三年行业能力仍有机会继续追赶市场预期,实现行业的可持续发展。


